Questões de Concurso
Filtrar
66 Questões de concurso encontradas
Página 3 de 14
Questões por página:
Questões por página:
Concurso:
IF-SP
Disciplina:
Engenharia de Automação
Um engenheiro de automação está desenvolvendo um sistema de controle para ajustar a temperatura de um forno industrial. Devido à complexidade das variações térmicas e às incertezas do processo, foi decidido utilizar um controlador fuzzy para otimizar o desempenho do sistema. Além disso, o engenheiro quer integrar técnicas de aprendizado de máquina para que o controlador possa se adaptar dinamicamente às condições do forno.
Com base nessa situação, qual das opções abaixo descreve corretamente uma vantagem da utilização de um controlador fuzzy adaptativo em comparação a um controlador fuzzy clássico?
Concurso:
AgSUS
Disciplina:
Engenharia de Automação
O sistema eletromecânico da figura I é utilizado em uma linha de produção para liberar de forma precisa a quantidade
determinada de um líquido utilizado em certa etapa do processo produtivo. O sensor de pressão diferencial adotado no reservatório do
líquido tem saída linear na faixa de 0 a 5V.
Mantendo-se uma margem de segurança no controle do processo, o nível de líquido no reservatório é mantido sempre entre um nível mínimo e um nível máximo, cujos valores de saída do sensor são 1,8V e 4,8V, respectivamente. Para gerar a saída PWM (pulse width modulation) de abertura da válvula solenoide, o controlador utiliza como base uma onda quadrada de tensão positiva de período constante, ajustada com base num nível de referência, de forma que ,quando a tensão de saída do sensor de pressão é igual a 3,6V, a duração do nível alto de saída para a válvula solenoide corresponde a 50% do período do ciclo.
A figura II apresenta a visualização da saída do controlador na situação de abertura mínima da válvula.
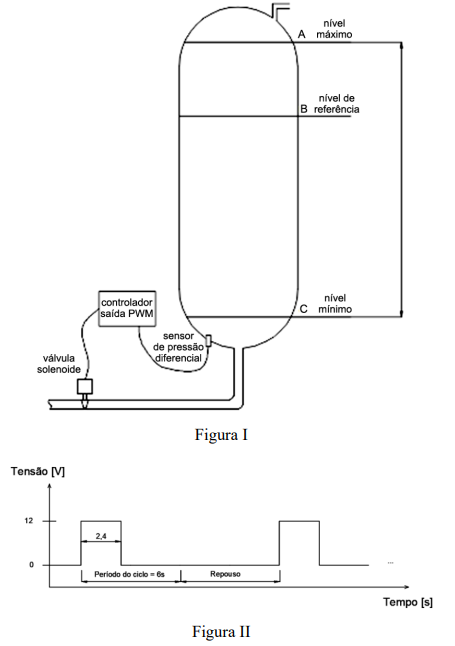
Com base nessas informações e nas figuras, julgue o item seguinte.
O sistema de controle é em malha fechada, pois o controlador utiliza o sinal do sensor de pressão como uma entrada com sinal oposto à base processada no controlador.
Mantendo-se uma margem de segurança no controle do processo, o nível de líquido no reservatório é mantido sempre entre um nível mínimo e um nível máximo, cujos valores de saída do sensor são 1,8V e 4,8V, respectivamente. Para gerar a saída PWM (pulse width modulation) de abertura da válvula solenoide, o controlador utiliza como base uma onda quadrada de tensão positiva de período constante, ajustada com base num nível de referência, de forma que ,quando a tensão de saída do sensor de pressão é igual a 3,6V, a duração do nível alto de saída para a válvula solenoide corresponde a 50% do período do ciclo.
A figura II apresenta a visualização da saída do controlador na situação de abertura mínima da válvula.
Com base nessas informações e nas figuras, julgue o item seguinte.
O sistema de controle é em malha fechada, pois o controlador utiliza o sinal do sensor de pressão como uma entrada com sinal oposto à base processada no controlador.
Concurso:
AgSUS
Disciplina:
Engenharia de Automação
O sistema eletromecânico da figura I é utilizado em uma linha de produção para liberar de forma precisa a quantidade
determinada de um líquido utilizado em certa etapa do processo produtivo. O sensor de pressão diferencial adotado no reservatório do
líquido tem saída linear na faixa de 0 a 5V.
Mantendo-se uma margem de segurança no controle do processo, o nível de líquido no reservatório é mantido sempre entre um nível mínimo e um nível máximo, cujos valores de saída do sensor são 1,8V e 4,8V, respectivamente. Para gerar a saída PWM (pulse width modulation) de abertura da válvula solenoide, o controlador utiliza como base uma onda quadrada de tensão positiva de período constante, ajustada com base num nível de referência, de forma que ,quando a tensão de saída do sensor de pressão é igual a 3,6V, a duração do nível alto de saída para a válvula solenoide corresponde a 50% do período do ciclo.
A figura II apresenta a visualização da saída do controlador na situação de abertura mínima da válvula.
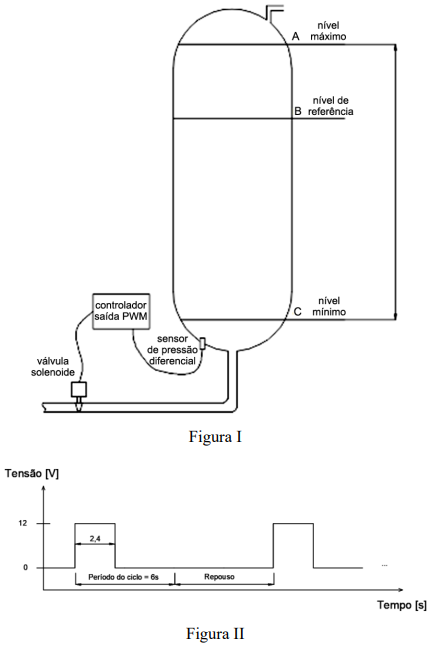
Com base nessas informações e nas figuras, julgue o item seguinte.
Considerando-se que, na faixa entre os níveis mínimo e máximo, o sistema possa ser aproximado por uma função linear em torno do nível de referência, o tempo máximo de abertura da válvula solenoide em um ciclo do processo é de 3,9 segundos.
Mantendo-se uma margem de segurança no controle do processo, o nível de líquido no reservatório é mantido sempre entre um nível mínimo e um nível máximo, cujos valores de saída do sensor são 1,8V e 4,8V, respectivamente. Para gerar a saída PWM (pulse width modulation) de abertura da válvula solenoide, o controlador utiliza como base uma onda quadrada de tensão positiva de período constante, ajustada com base num nível de referência, de forma que ,quando a tensão de saída do sensor de pressão é igual a 3,6V, a duração do nível alto de saída para a válvula solenoide corresponde a 50% do período do ciclo.
A figura II apresenta a visualização da saída do controlador na situação de abertura mínima da válvula.
Com base nessas informações e nas figuras, julgue o item seguinte.
Considerando-se que, na faixa entre os níveis mínimo e máximo, o sistema possa ser aproximado por uma função linear em torno do nível de referência, o tempo máximo de abertura da válvula solenoide em um ciclo do processo é de 3,9 segundos.
Em um sistema de automação industrial, um engenheiro está
desenvolvendo a lógica de controle de um motor utilizando um
Controlador Lógico Programável (CLP), conforme a norma
IEC 61131-3. Ele decide implementar a lógica tanto em Diagrama
Ladder (LD) quanto em Lista de Instruções (IL).
A lógica desejada requer que o motor deve ser acionado quando o botão de partida (START) for pressionado e o botão de parada (STOP) não estiver acionado. Além disso, o motor deve permanecer ligado (auto-retenção) até que o botão STOP seja pressionado.
Assinale a opção que apresenta corretamente essa lógica, em conformidade com os princípios da programação.
A lógica desejada requer que o motor deve ser acionado quando o botão de partida (START) for pressionado e o botão de parada (STOP) não estiver acionado. Além disso, o motor deve permanecer ligado (auto-retenção) até que o botão STOP seja pressionado.
Assinale a opção que apresenta corretamente essa lógica, em conformidade com os princípios da programação.
Em uma célula didática de automação, um Controlador
Lógico Programável (CLP) executa malha de controle
fechada com tempo de ciclo de 10 milissegundos (ms),
comunicando-se via Process Field Bus ? Decentralized
Periphery (Profibus DP) com um inversor de frequência e
um módulo de entradas analógicas. A Interface
Homem-Máquina (IHM) acessa as variáveis do processo
por leitura cíclica via OLE for Process Control ? Data
Access (OPC-DA) a partir do servidor de supervisão.
Durante ensaio, os estudantes observam que variações
bruscas no sinal do sensor de pressão provocam
oscilação na saída do inversor, mesmo sem alteração no
setpoint definido na IHM. Um grupo atribui o problema à
latência da rede Profibus; outro, ao tempo de varredura
do OPC; e um terceiro, ao ajuste dos parâmetros do
bloco Proporcional-Integral-Derivativo (PID) no CLP. A
análise técnica mais consistente dessa situação indica
que:
