Filtrar
8 Questões de concurso encontradas
Página 1 de 2
Questões por página:
Um iniciante na linguagem de programação LD – Ladder Diagram – programou um controlador lógico programável – CLP –, pelo diagrama ladder representado a seguir.
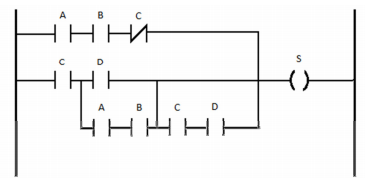
A função lógica representativa deste diagrama é
Qual é a principal característica que diferencia o barramento GPIB de outros protocolos de comunicação serial?
(1)Programar a lógica de funcionamento, relacionando as leituras do sensor às ações previstas para o protótipo.
(2)Definir o comportamento esperado do robô diante das situações que poderão ocorrer durante a atividade.
(3)Realizar testes, observar as respostas produzidas pelo protótipo e ajustar a montagem ou os comandos quando necessário
(4)Montar a estrutura física, conectar a placa, o sensor e os atuadores e verificar as ligações do circuito.
(5)Interpretar as informações produzidas pelos sensores e relacioná-las aos comandos que determinarão as ações dos atuadores.
Assinale a alternativa que apresenta a sequência correta de procedimentos para o desenvolvimento da atividade.
Em uma atividade didática de Robótica Industrial, um manipulador robótico de seis graus de liberdade foi programado para executar um cordão de solda ao longo da junta entre duas chapas metálicas. Como requisito, o efetuador deve percorrer uma trajetória cartesiana retilínea, mantendo velocidade constante e orientação fixa.
Durante a execução do movimento, observa-se que, em determinado trecho da trajetória, o controlador passa a exigir velocidades articulares muito elevadas, provocando a saturação de alguns atuadores e pequenos desvios em relação ao cordão de solda programado. Após analisar o comportamento do manipulador, o professor utiliza essa situação para discutir com os estudantes as causas e as consequências da operação do robô próxima a uma configuração singular.
Com base na situação descrita e nos conceitos de cinemática diferencial de manipuladores robóticos, assinale a alternativa correta.
