Questões de Concurso
Filtrar
39 Questões de concurso encontradas
Página 4 de 8
Questões por página:
Questões por página:
Concurso:
IF-SC
Disciplina:
Engenharia de Automação
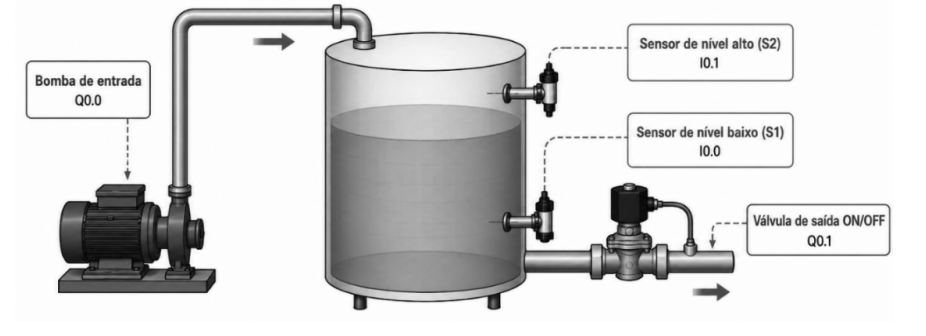
Um sistema didático de controle de nível de água em um tanque é composto por uma bomba de alimentação e dois
sensores capacitivos, conforme ilustrado na figura abaixo. O sensor S1 monitora o nível mínimo e está ligado à entrada
I0.0 de um Controlador Lógico Programável (CLP), enquanto o sensor S2 monitora o nível máximo e está ligado à
entrada I0.1. Os sensores são do tipo capacitivo, com saída PNP e contato lógico normalmente aberto (NA), fornecendo
nível lógico 1 (24 Vcc) quando detectam água e 0 (0 Vcc) quando não a detectam. A bomba é acionada pela saída
digital Q0.0 do CLP, por meio de um relé intermediário que comanda o contator do motor.
O sistema deverá operar conforme os seguintes requisitos:
1) No instante da energização do sistema, considere o tanque vazio, de modo que os sensores S1 e S2 não detectem água (I0.0 = 0 e I0.1 = 0). Nessa condição, a bomba deverá ser acionada para iniciar o enchimento do tanque.
2) Após o acionamento, a bomba deverá permanecer ligada, independentemente do estado do sensor S1, até que o nível da água atinja o sensor de nível alto.
3) Quando o sensor de nível alto detectar água (I0.1 = 1), a bomba deverá ser desligada.
4) Considerando a válvula de saída permanentemente aberta, o nível da água diminuirá após o desligamento da bomba e um novo ciclo de enchimento deverá ser iniciado automaticamente quando o nível da água ficar abaixo do sensor S1 (I0.0 = 0).
Considerando os requisitos de funcionamento estabelecidos e a programação em linguagem Ladder, assinale a alternativa, que melhor representa a lógica de acionamento, retenção e desligamento da bomba de entrada Q0.0.
O sistema deverá operar conforme os seguintes requisitos:
1) No instante da energização do sistema, considere o tanque vazio, de modo que os sensores S1 e S2 não detectem água (I0.0 = 0 e I0.1 = 0). Nessa condição, a bomba deverá ser acionada para iniciar o enchimento do tanque.
2) Após o acionamento, a bomba deverá permanecer ligada, independentemente do estado do sensor S1, até que o nível da água atinja o sensor de nível alto.
3) Quando o sensor de nível alto detectar água (I0.1 = 1), a bomba deverá ser desligada.
4) Considerando a válvula de saída permanentemente aberta, o nível da água diminuirá após o desligamento da bomba e um novo ciclo de enchimento deverá ser iniciado automaticamente quando o nível da água ficar abaixo do sensor S1 (I0.0 = 0).
Considerando os requisitos de funcionamento estabelecidos e a programação em linguagem Ladder, assinale a alternativa, que melhor representa a lógica de acionamento, retenção e desligamento da bomba de entrada Q0.0.
Concurso:
IF-SC
Disciplina:
Engenharia de Automação
A norma IEC 61131-3 estabelece diretrizes para o desenvolvimento de programas em controladores lógicos programáveis (CLPs), padronizando diferentes linguagens de programação amplamente empregadas em sistemas automatizados.
Assinale a alternativa que apresenta apenas linguagens de programação padronizadas pela IEC 61131-3.
Assinale a alternativa que apresenta apenas linguagens de programação padronizadas pela IEC 61131-3.
Concurso:
IF-SC
Disciplina:
Engenharia de Automação
Uma esteira transportadora deve manter velocidade constante durante a movimentação de diferentes cargas. Para
isso, o motor elétrico é acionado por um inversor de frequência comandado por um controlador contínuo que pode
utilizar ações proporcional (P), integral (I) e derivativa (D), isoladamente ou em conjunto. Durante os ensaios, foram
observadas situações como redução da velocidade quando caixas mais pesadas são colocadas sobre a esteira, aumento
momentâneo da velocidade após a retirada da carga e pequenas oscilações antes da estabilização da velocidade no
valor desejado.
Com base nos conceitos de controle contínuo e na atuação das ações (P), (I) e (D), assinale a alternativa correta.
Com base nos conceitos de controle contínuo e na atuação das ações (P), (I) e (D), assinale a alternativa correta.
Concurso:
IF-SC
Disciplina:
Engenharia de Automação
Um forno elétrico emprega um controlador liga-desliga (on-off) para manter sua temperatura próxima do valor de
referência estabelecido pelo operador. O sistema utiliza um sensor de temperatura, um controlador eletrônico e uma
resistência elétrica de aquecimento. Para evitar acionamentos excessivos da resistência, foi definido um intervalo
diferencial (histerese) em torno do ponto de ajuste. A figura abaixo apresenta o comportamento típico da temperatura
do forno durante a operação.
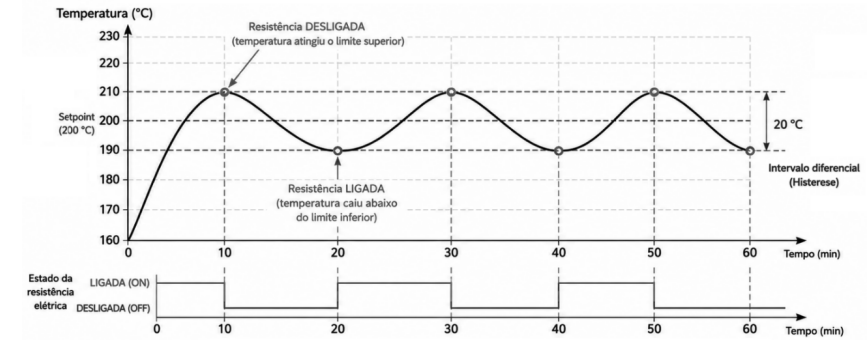
Com base na figura e nos conceitos de controle liga-desliga (on-off), analise as afirmações a seguir.
I - O controle liga-desliga, também denominado controle de duas posições, mantém o elemento atuador apenas em dois estados possíveis: totalmente ligado ou totalmente desligado.
II - O intervalo diferencial (histerese) é introduzido para reduzir a frequência de comutação do atuador diante de pequenas variações da variável controlada, aumentando sua vida útil. Entretanto, sua redução tende a aumentar a precisão do controle, à custa de uma maior frequência de chaveamento do atuador.
III - Em regime permanente, é esperado que a variável controlada oscile continuamente em torno do ponto de ajuste. A amplitude e a frequência dessas oscilações dependem da dinâmica do processo, como sua inércia e tempo de resposta.
IV - O controle liga-desliga é a estratégia mais indicada para processos que exigem elevada estabilidade térmica, pequena variação em torno do setpoint e resposta contínua às mudanças de carga.
Quais estão corretas?
Com base na figura e nos conceitos de controle liga-desliga (on-off), analise as afirmações a seguir.
I - O controle liga-desliga, também denominado controle de duas posições, mantém o elemento atuador apenas em dois estados possíveis: totalmente ligado ou totalmente desligado.
II - O intervalo diferencial (histerese) é introduzido para reduzir a frequência de comutação do atuador diante de pequenas variações da variável controlada, aumentando sua vida útil. Entretanto, sua redução tende a aumentar a precisão do controle, à custa de uma maior frequência de chaveamento do atuador.
III - Em regime permanente, é esperado que a variável controlada oscile continuamente em torno do ponto de ajuste. A amplitude e a frequência dessas oscilações dependem da dinâmica do processo, como sua inércia e tempo de resposta.
IV - O controle liga-desliga é a estratégia mais indicada para processos que exigem elevada estabilidade térmica, pequena variação em torno do setpoint e resposta contínua às mudanças de carga.
Quais estão corretas?
Concurso:
IF-SC
Disciplina:
Engenharia de Automação
A figura abaixo apresenta o diagrama esquemático de uma malha fechada utilizada em uma bancada didática para o
controle automático do nível de água de um reservatório. O sistema é composto por um controlador eletrônico, um
inversor de frequência responsável pelo controle da velocidade de uma bomba centrífuga, um transmissor de nível
instalado no reservatório e um sistema de realimentação composto pelo transmissor de nível e pelos sinais de medição.
O operador define previamente o nível desejado (setpoint) e, durante a operação, variações na vazão de saída do
reservatório podem alterar o nível da água. Nessas condições, o controlador ajusta continuamente a velocidade da
bomba, modificando a vazão de entrada, de modo a manter o nível do reservatório próximo ao valor de referência.
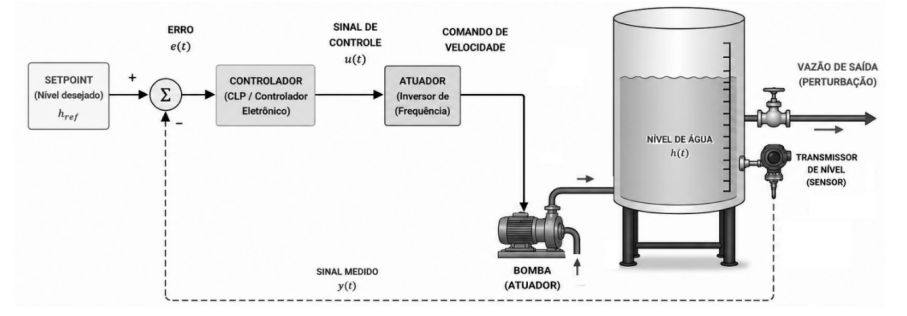
Com base na figura e nos conceitos de controle de processos, analise as afirmações a seguir.
I - O nível de água h (t) representa a variável controlada, enquanto o valor de referência definido pelo operador corresponde ao setpoint do sistema, utilizado para o cálculo do sinal de erro pelo controlador.
II - A ação do controlador modifica o sinal enviado ao inversor de frequência, alterando a velocidade da bomba e, consequentemente, a vazão de entrada no reservatório, que corresponde à variável manipulada da malha.
III - O transmissor de nível fornece continuamente ao controlador o valor medido da variável controlada, caracterizando uma malha fechada com realimentação negativa.
IV - A variação da vazão de saída do reservatório constitui uma perturbação externa. Entretanto, como essa vazão não é medida pelo controlador, ela não interfere na variável controlada enquanto o setpoint permanecer constante.
Quais estão corretas?
Com base na figura e nos conceitos de controle de processos, analise as afirmações a seguir.
I - O nível de água h (t) representa a variável controlada, enquanto o valor de referência definido pelo operador corresponde ao setpoint do sistema, utilizado para o cálculo do sinal de erro pelo controlador.
II - A ação do controlador modifica o sinal enviado ao inversor de frequência, alterando a velocidade da bomba e, consequentemente, a vazão de entrada no reservatório, que corresponde à variável manipulada da malha.
III - O transmissor de nível fornece continuamente ao controlador o valor medido da variável controlada, caracterizando uma malha fechada com realimentação negativa.
IV - A variação da vazão de saída do reservatório constitui uma perturbação externa. Entretanto, como essa vazão não é medida pelo controlador, ela não interfere na variável controlada enquanto o setpoint permanecer constante.
Quais estão corretas?
